Un cuadricóptero no tiene alas, timón ni alerones, y aun así sube, gira y se queda quieto en el aire. Todo lo consigue cambiando la velocidad de cuatro motores cientos de veces por segundo.
En esta guía vas a entender qué hace cada hélice, cómo se producen los giros y qué sensores usa el dron para saber dónde está. Está pensada para quien empieza y quiere saber qué pasa cuando mueve los sticks.
En resumen
- Las hélices giran por parejas en sentidos opuestos (CW y CCW) para anular el par de giro.
- Todos los movimientos salen de acelerar unos motores y frenar otros: no hay piezas móviles.
- El controlador de vuelo combina IMU, barómetro, brújula y GPS para mantener el dron estable.
Empuje: por qué sube un dron
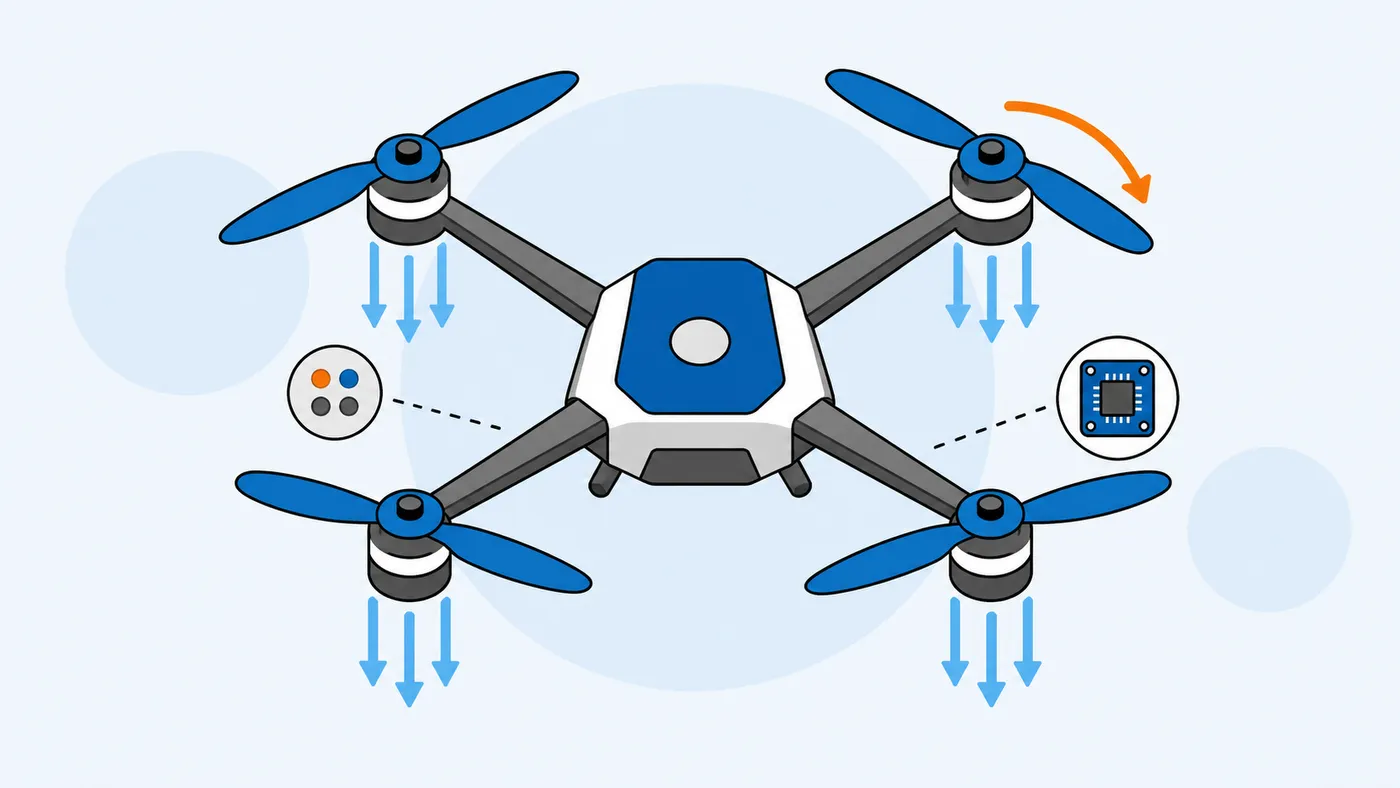
Cada hélice es un ala que gira. Al moverse, empuja aire hacia abajo y, por la tercera ley de Newton, el aire empuja la hélice hacia arriba. Esa fuerza se llama empuje.
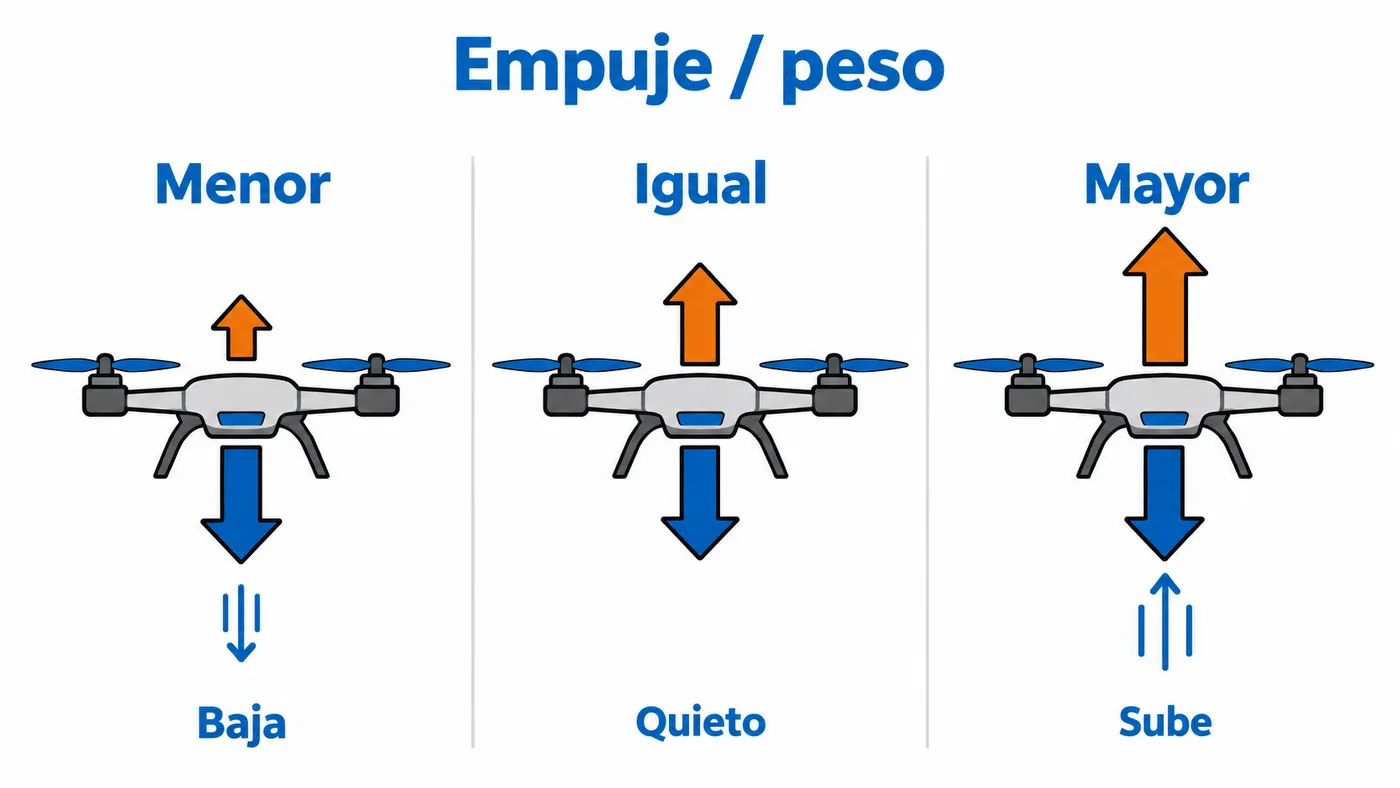
El dron se comporta según la relación entre el empuje total y su peso:
| Situación | Empuje total frente al peso | Qué hace el dron |
|---|---|---|
| Ascenso | Mayor que el peso | Sube |
| Vuelo estacionario | Igual al peso | Se queda quieto |
| Descenso | Menor que el peso | Baja |
Un ejemplo con números redondos: un dron de 1 kg necesita unos 250 g de empuje por motor para mantenerse quieto. Los fabricantes suelen dimensionar los motores para que puedan dar bastante más que eso, porque sin margen el dron no podría subir con decisión ni corregir una ráfaga.
Relación empuje-peso
La relación empuje-peso compara el empuje máximo de todos los motores con el peso del dron. Si es 2:1, el dron puede generar el doble de lo que pesa.
- Drones de cámara: priorizan eficiencia y autonomía, con una relación moderada.
- Drones FPV de carreras o freestyle: buscan aceleración y pueden superar con creces 5:1.
Hélices CW y CCW: el truco del par
Cuando un motor hace girar una hélice, el cuerpo del dron tiende a girar en sentido contrario. Es el par de reacción, el mismo efecto que obliga a los helicópteros a llevar rotor de cola.
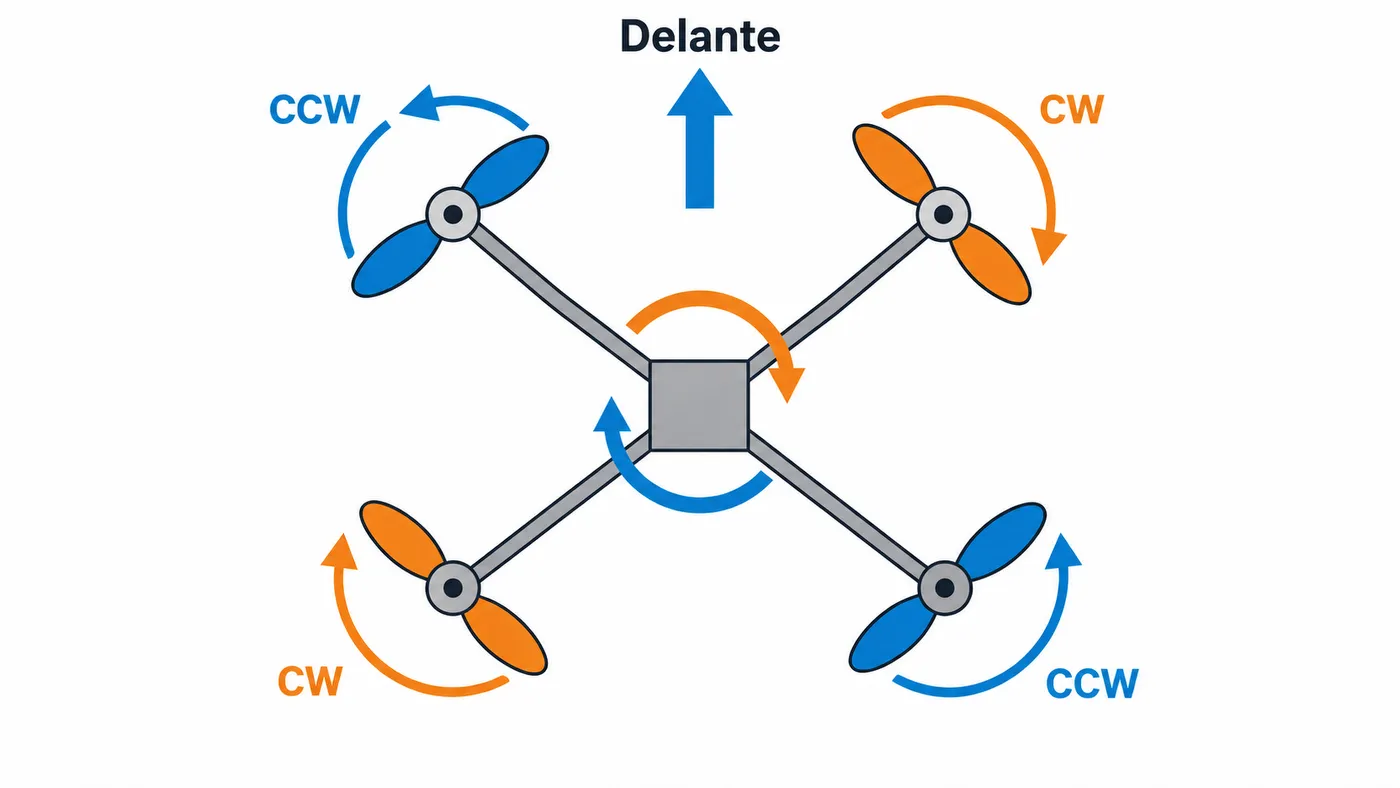
El cuadricóptero lo resuelve con dos parejas:
- Dos hélices giran en sentido horario (CW, clockwise).
- Dos giran en sentido antihorario (CCW, counter-clockwise).
- Las que giran igual están en diagonal.
Así, el par de una pareja anula el de la otra y el dron no gira sobre sí mismo. Por eso las hélices no son intercambiables: una hélice CW montada en un motor CCW empuja hacia abajo y el dron no despega o vuelca.
      Delante
   CCW       CW
     \       /
      \     /
       [ FC ]
      /     \
     /       \
   CW       CCW
      Detrás
La disposición exacta cambia según el fabricante o el firmware (en Betaflight existe la opción props out, por ejemplo). Fíjate siempre en las marcas de las hélices y del motor.
Los tres ejes: yaw, pitch y roll
Todo movimiento de un dron se describe con tres giros más el empuje vertical (throttle):
| Eje | Nombre | Qué hace | Cómo lo consigue |
|---|---|---|---|
| Vertical | Yaw (guiñada) | Gira sobre sí mismo, como una peonza | Acelera la pareja CW y frena la CCW, o al revés |
| Lateral | Pitch (cabeceo) | Inclina el morro arriba o abajo | Cambia el empuje de los motores delanteros frente a los traseros |
| Longitudinal | Roll (alabeo) | Se inclina a izquierda o derecha | Cambia el empuje de los motores de un lado frente a los del otro |
Cómo avanza un dron
Un cuadricóptero no tiene un motor que lo empuje hacia delante. Para avanzar, se inclina:
- Los motores traseros aceleran y los delanteros frenan un poco.
- El dron cabecea hacia delante (pitch).
- El empuje ya no apunta solo hacia arriba: una parte empuja hacia delante.
- Para no perder altura, el controlador sube el empuje total.
Cuanto más se inclina, más rápido avanza, pero menos empuje queda para sostenerlo. Por eso, a máxima velocidad, el dron gasta más batería.
Cómo gira sin inclinarse (yaw)
El yaw es el movimiento más curioso. Si los motores CW giran más rápido que los CCW, el par de reacción de los CW gana y el dron gira hacia el lado contrario. El empuje total se mantiene igual, así que la altura no cambia.
El controlador de vuelo: el cerebro
Un humano no podría ajustar cuatro motores a mano. Lo hace el controlador de vuelo (FC, flight controller), un pequeño ordenador que:
- Lee los sensores muchas veces por segundo.
- Compara la actitud real con la que pides con los sticks.
- Calcula la corrección con un algoritmo de control (normalmente un PID).
- Envía la orden a los ESC (variadores), que ajustan la velocidad de cada motor.
El PID tiene tres partes:
- P (proporcional): corrige más cuanto mayor es el error.
- I (integral): elimina errores pequeños que se mantienen en el tiempo, como un viento constante.
- D (derivativo): frena la corrección para que no se pase de largo y oscile.
Los sensores del dron
| Sensor | Qué mide | Para qué sirve |
|---|---|---|
| Giroscopio (IMU) | Velocidad de giro en los tres ejes | Estabilizar al instante |
| Acelerómetro (IMU) | Aceleración e inclinación respecto a la gravedad | Saber qué es «nivelado» |
| Barómetro | Presión atmosférica | Mantener la altura |
| Magnetómetro (brújula) | Campo magnético terrestre | Saber hacia dónde apunta el morro |
| GPS / GNSS | Posición por satélite | Mantener la posición y volver a casa |
| Sensores de visión / ToF | Distancia al suelo y obstáculos | Estabilidad a baja altura y evitar choques |
IMU: lo imprescindible
La IMU (unidad de medición inercial) junta giroscopio y acelerómetro. Es el único sensor sin el que ningún multirrotor puede volar. Un dron FPV básico solo lleva IMU: el piloto se encarga de todo lo demás.
Barómetro y GPS: lo que da comodidad
El barómetro detecta cambios de presión muy pequeños, lo que permite mantener la altura sin tocar el stick. Puede verse afectado por el viento o por el chorro de aire de las hélices, por eso muchos drones lo protegen con espuma.
El GPS (o GNSS, si usa varias constelaciones como GPS, Galileo o GLONASS) permite que el dron se quede quieto aunque sople viento y que pueda volver al punto de despegue de forma automática.
Modos de vuelo según los sensores
| Modo | Sensores que usa | Qué notas al soltar los sticks |
|---|---|---|
| Acro / manual | Giroscopio | El dron mantiene la inclinación que tenía |
| Angle / ATTI | IMU (+ barómetro) | Se nivela, pero el viento lo desplaza |
| GPS / posición | IMU, barómetro, brújula y GNSS | Se queda quieto en el sitio |
Los drones de cámara vuelan casi siempre en modo GPS. Si pierden la señal de satélites (por ejemplo, bajo un puente o en interiores) pueden pasar a un modo tipo ATTI y empezar a derivar: conviene saber reaccionar.
Errores habituales
- Montar las hélices al revés. El dron vuelca al despegar o no se levanta.
- Calibrar la brújula cerca de metal. Coches, vigas o el móvil en el bolsillo desvían la lectura y provocan vuelos en círculo.
- Despegar sin esperar al GPS. Si el punto de casa no se ha registrado, el regreso automático no sabe adónde ir.
- Hélices dañadas. Una mella pequeña genera vibraciones que la IMU interpreta como movimiento y el dron vuela peor.
- Pensar que el dron frena solo. Con la inercia, un dron rápido tarda varios metros en detenerse.
Preguntas frecuentes
¿Por qué cuatro hélices y no tres? Con cuatro, las parejas CW y CCW se compensan de forma simétrica. Los tricópteros existen, pero necesitan un servo para inclinar un motor y controlar el yaw.
¿Un dron puede volar con un motor parado? Un cuadricóptero normal, no de forma controlada. Hexacópteros y octocópteros sí tienen margen para aterrizar con un motor menos.
¿Por qué el dron vibra o hace ruido raro? Suele ser una hélice dañada, mal apretada o desequilibrada.