Casi todos los drones de cámara prometen volver solos si algo va mal. Esa vuelta a casa (RTH, Return to Home) funciona muy bien, pero solo si el dron sabe dónde está, sabe dónde está «casa» y tiene el camino libre. En esta guía verás cómo se posiciona un dron, cuándo es seguro despegar y cómo configurar la RTH para que te salve el vuelo en lugar de estrellarlo contra un árbol.
En resumen
- No despegues hasta que la app confirme el punto de origen y haya un número de satélites estable.
- La altura de RTH debe superar el obstáculo más alto de la zona, con margen.
- Si el dron deriva o la brújula da error, toma el control manual y aterriza en un sitio despejado.
Cómo sabe el dron dónde está
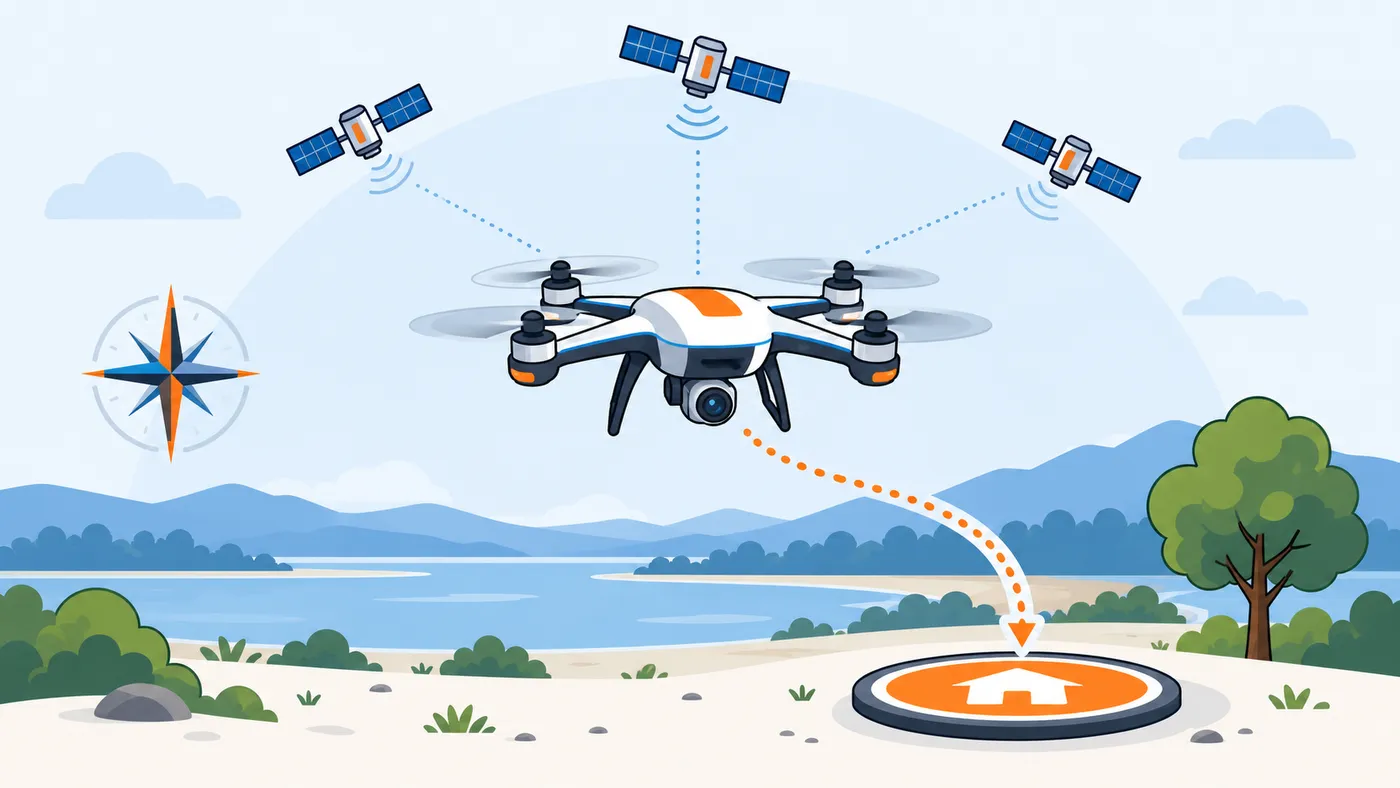
El dron lleva un receptor GNSS (sistema global de navegación por satélite). GPS es solo una de las constelaciones; los receptores actuales combinan varias a la vez:
| Constelación | Responsable | Comentario |
|---|---|---|
| GPS | Estados Unidos | La más conocida y la que da nombre a todo |
| GLONASS | Rusia | Muy extendida en receptores de consumo |
| Galileo | Unión Europea | Buena precisión, habitual en receptores modernos |
| BeiDou | China | Cobertura global, también presente en muchos drones |
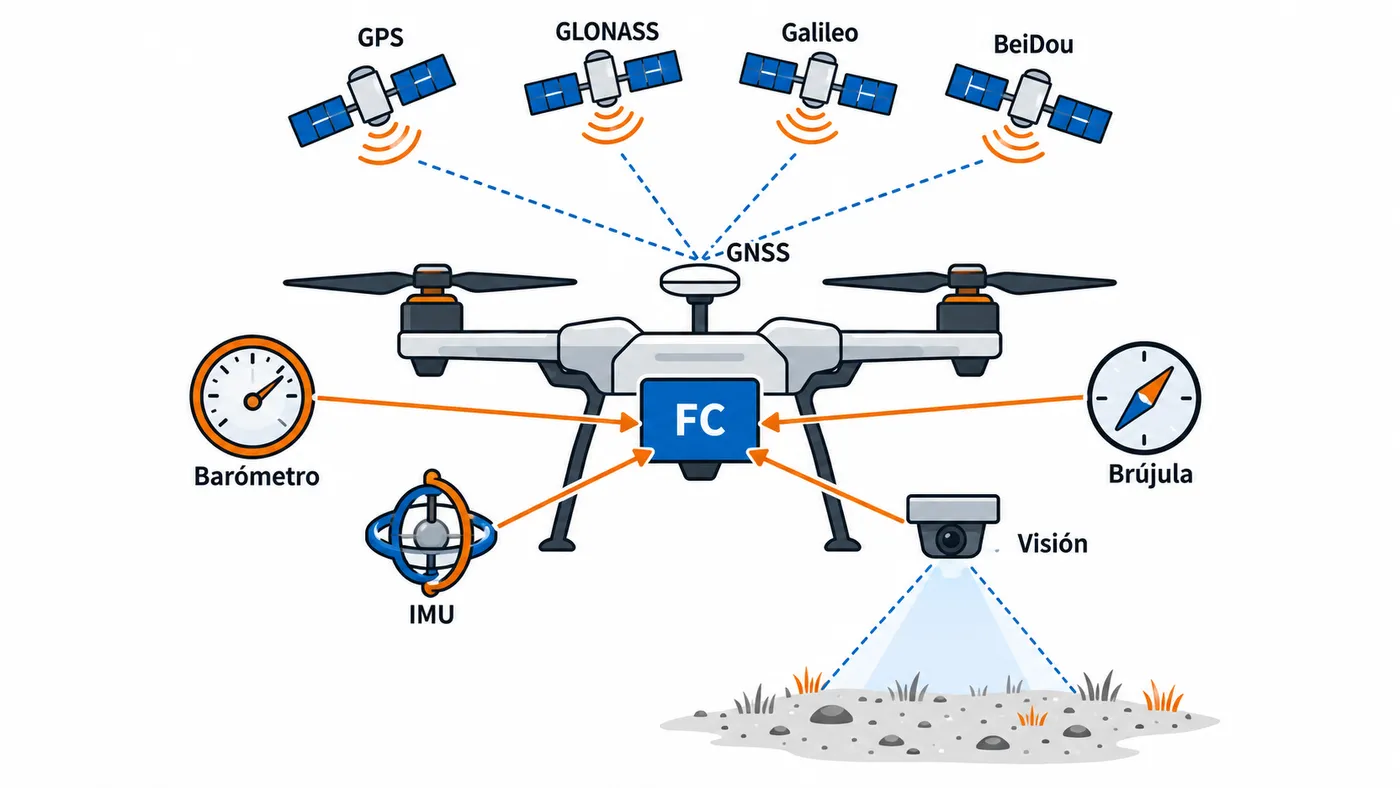
Cuantas más constelaciones use el receptor, más satélites ve a la vez y antes consigue una posición fiable, sobre todo en valles, junto a edificios o con árboles alrededor.
Aun así, el GNSS de consumo tiene un error de varios metros, y es peor en vertical. Por eso el dron no se fía solo del satélite:
- Barómetro: mide la altura relativa al despegue por la presión del aire.
- IMU (acelerómetros y giróscopos): detecta inclinación y movimientos rápidos.
- Brújula (magnetómetro): indica hacia dónde apunta el morro.
- Sensores de visión inferiores: mantienen la posición a poca altura sobre suelo con textura.
El controlador de vuelo mezcla todo esto. Si una pieza falla, el resto no basta para mantener el dron quieto con viento.
Cuántos satélites esperar antes de despegar
No hay una cifra universal, porque depende del receptor. La regla práctica es:
- Enciende mando y dron y espera sin prisa en un sitio despejado, lejos de muros y coches.
- Observa el número de satélites en la app. Lo normal en campo abierto es que suba hasta una cifra de dos dígitos y se estabilice.
- Espera a que la app indique que el punto de origen se ha registrado (suele avisar con un mensaje o una voz).
- Comprueba que el modo de vuelo es el normal con posicionamiento (no ATTI).
El primer arranque del día, o tras viajar lejos, tarda más: el receptor necesita descargar datos de las órbitas. Un par de minutos de espera es normal, no una avería.
El punto de origen: lo que de verdad importa
La RTH vuelve al punto de origen (home point), no al piloto. Se fija al despegar, cuando hay señal suficiente. Ten en cuenta estos casos:
- Despegaste sin señal GNSS y la posición llegó en el aire: el origen puede quedar donde el dron estaba en ese momento, no donde estás tú.
- Te mueves durante el vuelo (desde un barco o caminando por un sendero): muchas apps permiten actualizar el origen a la posición del mando. Hazlo antes de que haga falta.
- Despegaste desde la mano o desde un coche: el dron aterrizará en ese punto exacto, y puede que ya no sea seguro.
Altura de RTH y obstáculos
Cuando se activa la vuelta a casa, el comportamiento típico es: subir hasta la altura de RTH, girar hacia el origen, volar en línea recta y descender para aterrizar. Si el dron ya está más alto que esa altura, suele mantener la suya. Cerca del origen, muchos modelos aterrizan directamente sin subir.
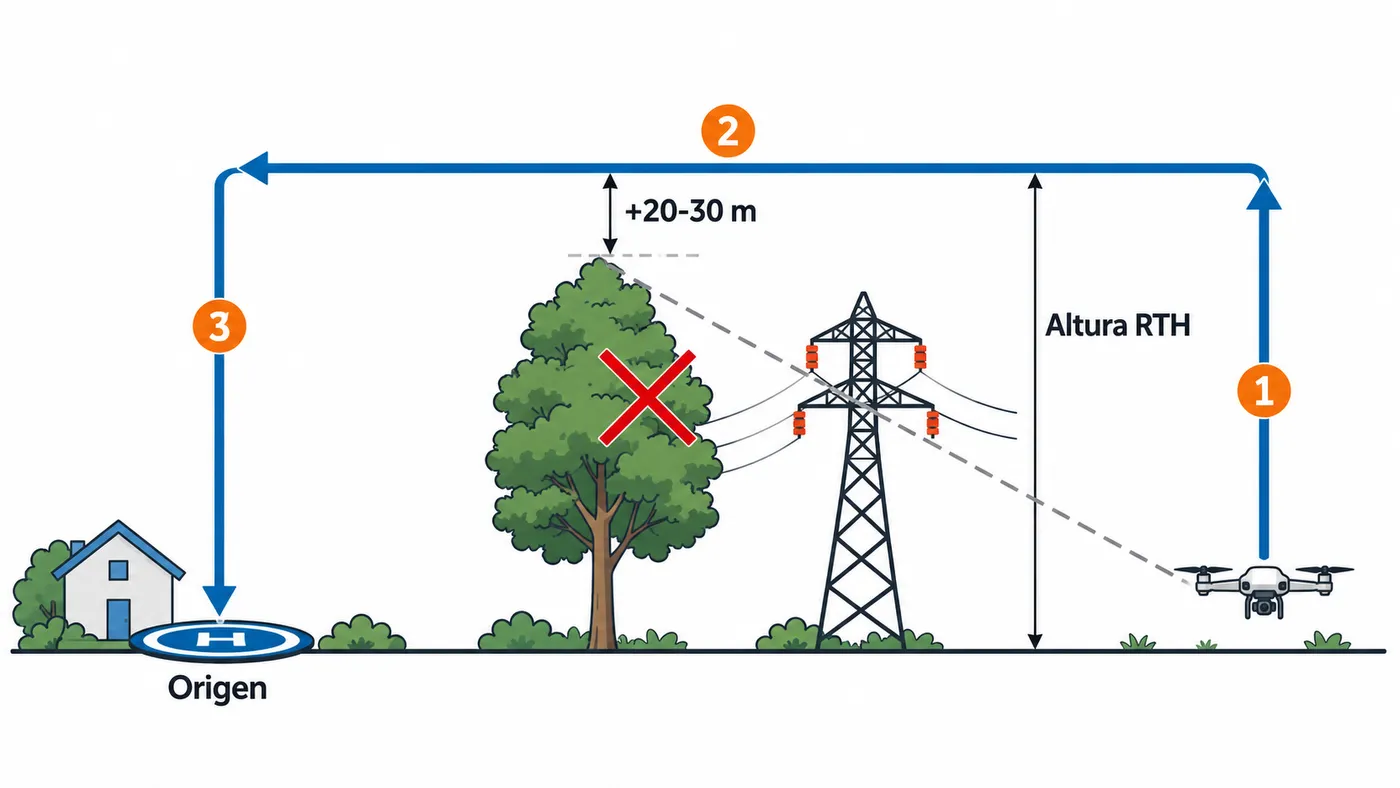
La línea recta es el problema. El dron no conoce los árboles, las torres ni las líneas eléctricas de tu zona. Algunos modelos esquivan obstáculos con sus sensores, pero solo en ciertas direcciones y con buena luz; de noche o a contraluz pueden no ver nada.
Cómo elegir la altura:
- Busca el obstáculo más alto entre la zona de vuelo y el origen.
- Suma un margen (unos 20 o 30 m es una referencia razonable).
- Respeta el límite legal de altura de tu categoría; consulta la normativa de drones en España.
Ojo en montaña: la altura es relativa al punto de despegue. Si despegas en un valle y vuelas hacia una ladera, 60 m de RTH pueden quedar por debajo del terreno que tiene delante.
Cuándo se activa la RTH sola
| Disparador | Qué ocurre | Qué puedes hacer |
|---|---|---|
| Botón de RTH | Vuelta inmediata | Cancelarla con el mismo botón |
| Batería baja | El dron calcula la carga necesaria para volver y avisa | Aceptar o cancelar durante unos segundos |
| Batería crítica | Aterriza donde está | Corregir la posición en horizontal mientras baja |
| Pérdida de señal | Ejecuta la acción configurada | Elegir antes entre volver, mantenerse o aterrizar |
RTH por batería baja
El cálculo tiene en cuenta distancia y altura, pero no siempre el viento de cara. Si el dron se ha alejado con el viento a favor, volver le costará mucho más. Más detalles sobre esto en la guía para volar un dron con viento y frío.
RTH por pérdida de señal
Lo más habitual es dejarla en volver a casa. «Mantenerse en estacionario» solo tiene sentido si sabes que la señal volverá enseguida, porque el dron gastará batería esperando. Muchos drones intentan recuperar el enlace mientras regresan: cuando lo recuperes, podrás retomar el control.
Brújula, interferencias y calibración
La brújula es el sensor más delicado. Si cree que el morro apunta al norte cuando en realidad apunta al este, el dron corrige en la dirección equivocada.
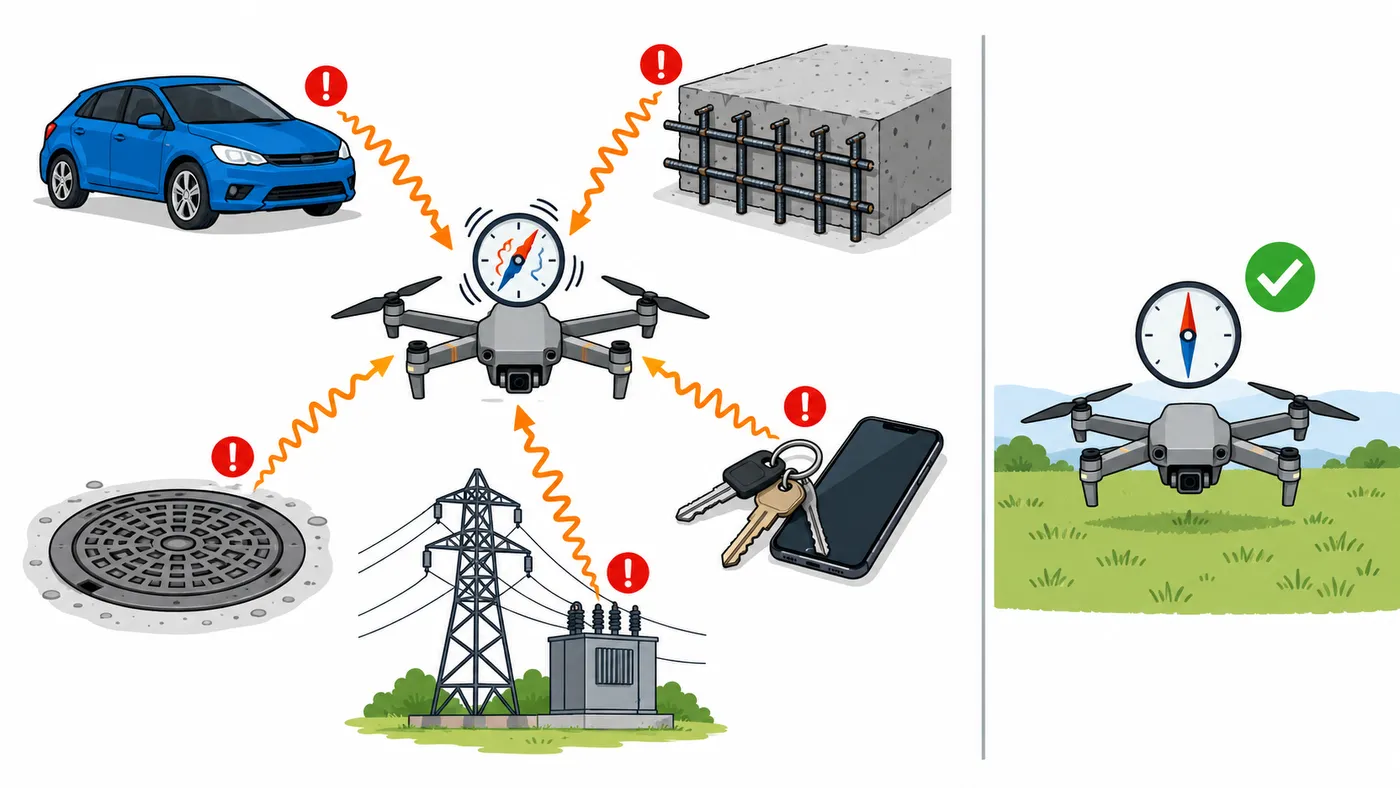
Fuentes de interferencia típicas:
- Hormigón armado (azoteas, puentes, aparcamientos).
- Coches, vallas metálicas, tapas de alcantarilla.
- Líneas eléctricas y transformadores.
- Objetos en tu bolsillo junto al dron durante la calibración: llaves, móvil.
Cuándo calibrar:
- Cuando la app lo pida, o si vas a volar muy lejos de donde calibraste la última vez.
- Nunca sobre una superficie metálica ni junto a un coche: guardarías la interferencia como si fuera normal.
- Sigue el procedimiento del fabricante (girar el dron en horizontal y luego en vertical) en campo abierto.
Calibrar en cada vuelo no ayuda; hacerlo en un mal sitio empeora las cosas.
El modo ATTI
En modo ATTI (de attitude) el dron mantiene la altura con el barómetro y se nivela solo, pero no mantiene la posición: se deja llevar por el viento. Puede entrar en ATTI de forma automática si pierde el GNSS o si la brújula da error.
Qué notarás:
- El dron se desplaza aunque sueltes los sticks.
- La RTH no está disponible o no es fiable.
- Para quedarte quieto tienes que corregir tú constantemente.
Practicar en un sitio amplio y sin gente, o en un simulador, te prepara para el día que ocurra de verdad.
Qué hacer si el dron deriva
- No sueltes el mando ni entres en pánico. Aleja el dron de personas y obstáculos.
- Si sube o baja sin control, revisa que no estés tocando el stick de gas.
- Si describe círculos cada vez más amplios (efecto «taza de váter»), la brújula está confundida. No uses RTH: vuela a mano.
- Mantén el morro en una orientación que entiendas y corrige contra la deriva con el stick derecho (en modo 2).
- Aterriza en el sitio despejado más cercano, aunque no sea el origen.
- En tierra, revisa los avisos de la app y el registro de vuelo antes de volver a despegar.
Errores habituales
- Despegar con «sin GPS» porque «ya cogerá señal»: el punto de origen puede quedar mal y la RTH no te sirve.
- Dejar la altura de RTH por defecto en zonas con árboles altos o edificios.
- Despegar desde una azotea o un puente: el hormigón armado confunde la brújula justo al arrancar.
- Confiar en los sensores de obstáculos de noche o en vuelo lateral.
- Volar sobre agua a muy poca altura: los sensores de visión pueden leer mal la superficie y hacer bajar el dron.
- Cancelar el aviso de batería baja «solo un minuto más» con viento de cara.